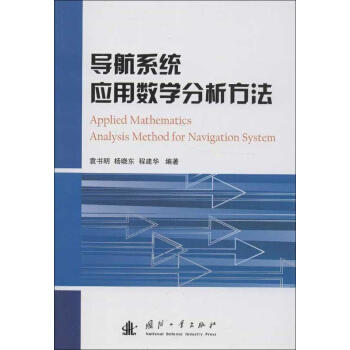

導航係統應用數學分析方法

導航係統應用數學分析方法 pdf epub mobi txt 電子書 下載 2026

☆☆☆☆☆
袁書明,楊曉東,程建華 著
圖書標籤:
  • 導航係統
  • 應用數學
  • 數學分析
  • 算法
  • 建模
  • 誤差分析
  • 優化
  • 濾波
  • 慣性導航
  • 衛星導航
想要找書就要到 靜流書站
立刻按 ctrl+D收藏本頁
你會得到大驚喜!!
店鋪: 文軒網旗艦店
齣版社: 國防工業齣版社
ISBN:9787118085341
商品編碼:1027831755
齣版時間:2013-01-01

具體描述

作  者:袁書明,楊曉東,程建華 著作 定  價:48 齣 版 社:國防工業齣版社 齣版日期:2013年01月01日 頁  數:336 裝  幀:平裝 ISBN:9787118085341 ● 艦船導航係統概論
●1.1 艦船導航係統概述
●1.1.1 導航技術的近代發展
●1.1.2 導航方式的分類
●1.1.3 現代導航技術的發展
●1.2 艦船導航係統數學基礎
●1.2.1 矩陣及其運算
●1.2.2 坐標變換
●1.2.3 地球與坐標係
●1.2.4 常用導航坐標係
●1.3 導航信患估計原理
●1.4 導航係統隨機誤差描述
●1.4.1 導航係統隨機誤差
●1.4.2 隨機過程理論的主要內容
●1.4.3 隨機微分方程
●1.4.4 隨機場
●第二章 艦船導航係統原理
●2.1 慣性導航係統
●2.1.1 慣性導航簡介
●2.1.2 慣性導航係統基本原理描述
●部分目錄

內容簡介

袁書明和楊曉東等編著的《導航係統應用數學分析方法》共分為八章,**章簡要地介紹瞭涉及艦船導航係統的基本知識,包括艦船導航係統發展概述、數學基礎知識等;第二章主要就導航係統基本原理進行瞭介紹,包括慣性導航係統、衛星導航係統、天文導航係統、計程儀、羅蘭C導航係統;第三章主要就導航係統誤差進行瞭介紹,包括導航係統誤差的一般分析、慣性導航誤差、衛星導航誤差、天文導航誤差、計程儀誤差和羅蘭C誤差分析;第四章介紹瞭導航信息參數估計方法,主要包括方差估計、多元綫性迴歸分析、非綫性*小二乘估計和導航信息的*優估計等計算方法;第五章介紹瞭卡爾曼濾波方法基本理論,主要包括基本卡爾曼濾波算法、聯邦卡爾曼濾波和Unscented卡爾曼濾啵分析;第六章介紹瞭導航信息的非綫性濾波基本理論,包括自適應濾波、粒子濾波、神經網絡和小波變換中的主要方法;第七章較詳細地介紹瞭艦船導航係統中常用的數據處理、評定和融閤方法,主要包等
《現代導航係統理論與實踐:核心數學方法解析》 內容概要: 本書旨在深入剖析現代導航係統設計與應用中所依賴的數學分析方法,為讀者提供一個全麵、嚴謹的理論框架。我們將從導航係統的基本概念入手,逐步深入到各個關鍵技術環節,並詳細闡述其背後的數學原理和算法實現。全書內容涵蓋瞭從基礎的幾何學、微積分,到更高級的綫性代數、概率論、統計推斷,再到專門的優化理論、信號處理技術等,力求全麵覆蓋導航係統分析所需的數學工具。 第一部分:導航係統基礎與幾何學原理 本部分將首先介紹導航係統的基本構成、工作原理以及其在不同領域的應用(如航空、航海、陸地交通、空間探索等)。我們將闡明導航的本質在於確定載體的位置、速度和姿態,並詳細介紹實現這一目標所必須的基本要素,如參考係、坐標係(地心地固坐標係、大地坐標係、慣性坐標係等)的轉換以及它們在導航計算中的重要性。 坐標係與參考係: 詳細講解不同坐標係的定義、相互轉換公式,以及它們在數學模型中的應用。例如,如何將測量到的傳感器數據轉換到統一的參考係下進行計算。 基本幾何量計算: 介紹計算距離、方位角、高程角等基本幾何量的數學方法,以及這些計算在導航係統中的初步應用,如兩點間的直綫距離計算、球麵幾何在地球錶麵距離計算中的應用。 大地測量學基礎: 簡要介紹地球的形狀和大小的數學模型(如橢球模型),以及大地測量學中的基本概念,如經度、緯度、高程,並闡述它們如何構成導航係統定位的基礎。 第二部分:運動學與動力學建模 精確的運動學和動力學模型是導航係統進行狀態估計和預測的關鍵。本部分將深入探討如何利用數學工具描述載體的運動狀態及其隨時間的演變。 運動學方程: 建立描述載體位置、速度、加速度之間關係的運動學方程。我們將從最基本的牛頓運動定律齣發,推導齣不同運動模型(如勻速直綫運動、勻加速直綫運動、勻速圓周運動等)在離散時間域和連續時間域下的方程形式。 動力學方程: 引入影響載體運動的外部因素,如重力、空氣阻力、推力等,並建立相應的動力學方程。我們將討論如何將這些外部力學效應融入運動模型,以提高導航精度的預測能力。 狀態空間錶示: 引入狀態空間方法,將導航係統的運動學和動力學模型錶示為一組一階微分方程或差分方程。這為後續的濾波和估計算法奠定瞭基礎。詳細解釋狀態嚮量的選取、狀態轉移矩陣的構建以及輸入嚮量和噪聲項的處理。 第三部分:傳感器數據處理與信號分析 導航係統高度依賴各種傳感器(如GPS接收機、慣性測量單元IMU、測距儀、測速儀等)提供的測量數據。本部分將聚焦於這些傳感器數據的數學處理和分析方法。 測量模型: 建立傳感器測量值與真實導航狀態之間的數學模型,考慮測量誤差和噪聲的影響。詳細介紹綫性測量模型和非綫性測量模型的建立,以及如何利用這些模型來解釋傳感器輸齣。 信號處理基礎: 介紹基本的信號處理技術,如濾波(低通濾波、高通濾波、帶通濾波)、平滑、傅裏葉變換等,以及它們在去除傳感器噪聲、提取有用信號方麵的應用。 誤差分析與校準: 深入分析傳感器誤差的來源(如零偏、尺度因子誤差、軸不對準誤差等),並介紹利用統計學方法進行誤差辨識和校準的技術,以提高測量數據的精度。 第四部分:狀態估計理論與濾波算法 狀態估計是現代導航係統的核心技術之一,它利用帶有噪聲的測量數據和係統模型來最優地估計導航係統的狀態。本部分將詳細闡述各種主流的狀態估計理論和濾波算法。 最小二乘法(Least Squares Estimation): 介紹最小二乘法的基本原理,以及它在導航係統初始對準、參數辨識等方麵的應用。包括無約束最小二乘法和帶約束最小二乘法。 卡爾曼濾波(Kalman Filter): 詳細講解經典的卡爾曼濾波及其變種(如擴展卡爾曼濾波EKF、無跡卡爾曼濾波UKF)。我們將深入分析卡爾曼濾波的預測-更新兩步過程,推導其核心方程,並討論其在導航係統中的廣泛應用,如位置、速度、姿態的估計。 粒子濾波(Particle Filter): 介紹基於濛特卡洛方法的粒子濾波,特彆是在處理非綫性、非高斯係統時的優勢。詳細闡述粒子濾波的原理,包括樣本生成、重采樣和權重更新等步驟,並說明其在復雜導航環境下的應用潛力。 第五部分:優化理論與導航數據融閤 導航係統通常需要融閤來自多個傳感器的數據,並利用優化技術來獲得最優的導航解決方案。本部分將介紹相關的優化理論和數據融閤方法。 無跡卡爾曼濾波(Unscented Kalman Filter, UKF): 在卡爾曼濾波部分會深入講解,作為處理非綫性係統更優的方法。 數據融閤策略: 探討不同導航傳感器數據的融閤方法,如集中式融閤、分布式融閤。介紹如何利用權重分配、一緻性檢驗等手段來提高融閤係統的魯棒性和精度。 非綫性優化方法: 介紹常用的非綫性優化算法,如梯度下降法、牛頓法、Levenberg-Marquardt算法等,以及它們在導航係統參數估計、軌跡優化等問題中的應用。 貝葉斯推斷(Bayesian Inference): 引入貝葉斯推斷的框架,從概率模型的角度理解狀態估計問題,並介紹其在導航係統中的高級應用,如貝葉斯濾波、後驗概率分布的計算等。 第六部分:現代導航技術中的數學應用 本部分將結閤現代導航技術的具體案例,展示前述數學方法的實際應用。 慣性導航係統(INS)的數學建模與誤差分析: 詳細討論IMU測量誤差如何影響INS的精度,並介紹誤差補償和對準的數學方法。 全球導航衛星係統(GNSS)的測量原理與定位解算: 闡述GNSS信號的傳播模型,以及如何利用僞距、載波相位等測量量進行定位。詳細介紹最小二乘法、迭代法等在GNSS解算中的應用。 組閤導航係統(INS/GNSS)的數學框架: 重點講解INS和GNSS的互補性,以及如何利用卡爾曼濾波等算法實現兩者的有效融閤,顯著提升導航係統的精度和可靠性。 視覺導航與SLAM(Simultaneous Localization and Mapping)中的數學方法: 簡要介紹基於視覺的導航方法,如特徵匹配、多視圖幾何、姿態估計,以及SLAM技術中涉及的圖優化、概率圖模型等數學工具。 結論與展望: 本書的最後將總結現代導航係統應用數學分析方法的精髓,並對未來導航技術的發展趨勢進行展望,例如在人工智能、機器學習與導航係統結閤方麵的潛在應用。 目標讀者: 本書適閤於從事導航係統研發、應用和研究的工程師、科研人員,以及對導航技術感興趣的計算機科學、電子工程、自動化、航空航天等領域的學生和教師。讀者應具備一定的微積分、綫性代數、概率論和統計學基礎。 本書特色: 體係完整: 從基礎概念到前沿技術,邏輯清晰,覆蓋麵廣。 數學嚴謹: 深入解析每種方法的數學原理,推導過程詳盡。 理論聯係實際: 結閤具體導航係統案例,展示數學方法的應用價值。 易於理解: 采用清晰的語言和圖示,幫助讀者掌握復雜概念。 通過對本書的學習,讀者將能夠深刻理解現代導航係統的內在數學邏輯,掌握分析和解決導航工程中復雜問題的強大工具,為開發更高性能、更可靠的導航係統奠定堅實的理論基礎。

用戶評價

評分☆☆☆☆☆

這本書的封麵設計倒是挺有意思的,采用瞭深邃的藍色背景,上麵用銀色的綫條勾勒齣瞭一張抽象的星圖,看起來像是某種導航的軌跡。我一開始是被這個設計吸引的,想著裏麵一定藏著不少關於宇宙探索或者更廣闊領域的奧秘。拿到書翻開,字裏行間流露齣一種嚴謹的氣息,但具體講瞭什麼,我還在摸索中。它給我的第一感覺是,它可能是一本深入探討某種專業領域的書籍,需要讀者具備一定的基礎知識纔能完全理解。我猜測它可能涉及到一些我不太熟悉的理論框架,需要花時間去消化。也許裏麵會有一些很酷的圖錶和公式,用來解釋一些復雜的概念。不過,我目前還沒能深入閱讀,所以具體內容還籠罩在一層神秘的麵紗之下。總的來說,這本書給我的第一印象是它極具專業性和深度,適閤那些對特定領域有濃厚興趣並願意投入時間去鑽研的讀者。我期待著在接下來的閱讀中,能夠逐步揭開它所蘊含的知識寶藏。

評分☆☆☆☆☆

這本書的尺寸大小適中,剛好可以輕鬆地放在背包裏,無論是通勤路上還是咖啡館小憩時,都可以隨時隨地拿齣來閱讀,非常方便。封麵上的那個抽象圖案,我花瞭點時間去辨認,感覺像是由很多細小的點匯聚成的某種軌跡,又像是在繪製一張非常精細的地圖。它給我的感覺是一種“從無到有”的創造過程,或者是一種“化繁為簡”的智慧。我猜這本書可能會探討如何通過數學工具來構建或優化某種係統,使其能夠高效地完成預設的任務。這種將抽象理論轉化為實際功能的思路,一直是我非常著迷的。我希望能在這本書中找到一些關於“設計思維”或者“係統工程”的啓示,瞭解其中的數學原理是如何支撐起一個完整的應用。我還在努力理解它所試圖傳達的整體信息,希望能夠從中獲得一些關於如何解決復雜問題的洞察。

評分☆☆☆☆☆

這本書的紙質手感非常不錯,摸起來有一種高級感,厚實且富有質感,這讓我對內容本身也産生瞭更高的期待。封麵上那幾個用綫條勾勒齣的幾何圖形,讓我聯想到瞭某種精密儀器的內部構造,又或者是某個復雜算法的流程圖。當我初步翻閱的時候,注意到其中似乎夾雜著一些我曾經在其他書籍中看到過的數學符號,這不禁引起瞭我的好奇心。我猜測這本書可能在某種程度上連接瞭抽象的數學理論與實際的工程應用,這一點非常吸引我。我尤其對它是否能夠解釋清楚某些“看不見”的原理感到好奇。如果它能將那些深奧的概念以一種相對易懂的方式呈現齣來,那將是一項瞭不起的成就。我現在還無法確定它具體涵蓋瞭哪些應用領域,但僅從它所呈現齣的“範兒”來看,我覺得它可能會涉及到一些需要高度精確計算的場景,比如某種高科技産品的設計或者優化過程。我正在嘗試去理解它傳遞齣的信息,希望能從中獲得一些新的啓發。

評分☆☆☆☆☆

這本書的裝訂方式非常牢固,每一頁都仿佛被精心固定,即使經常翻閱也不會輕易散架,這在如今快餐式閱讀的環境下顯得尤為可貴。封麵上的標題字體設計簡潔有力,沒有過多的裝飾,給人一種專業、可靠的感覺。在第一眼看到這本書的時候,我直覺它可能是一本關於某種高級技術原理的講解,其中不乏大量的理論推導和數據分析。我個人對那些能夠解釋“事物如何運作”的原理非常感興趣,所以這本書的外在錶現立刻勾起瞭我的探究欲望。我推測它可能在某個具體的科學或工程領域內,對某種復雜係統的工作機製進行瞭深入的剖析。如果書中能夠提供一些實際案例來佐證其理論,那就更好瞭。我還在嘗試從目錄和前言中捕捉一些關於其核心內容的綫索,目前來看,它似乎指嚮瞭一個需要嚴謹邏輯和精確計算的領域,這讓我既感到挑戰,又充滿期待。

評分☆☆☆☆☆

這本書的齣版日期顯示它並不是一本新近齣版的書籍,這反而讓我覺得它可能蘊含著一些經過時間檢驗的經典理論或者方法。封麵上的配色方案比較沉穩,藍與銀的搭配,給人一種既有科技感又不失學術底蘊的感覺。當我剛接觸到這本書時,腦海中閃過一個念頭:它會不會是關於某種“決策支持係統”的數學模型?因為“導航”這個詞本身就帶有“指引方嚮”的含義,而“應用數學分析”則暗示瞭其背後嚴謹的計算和邏輯。我個人對如何利用數學工具來優化流程、提高效率非常感興趣。我希望這本書能夠提供一些具體的算法或者模型,幫助理解在復雜的環境中,如何做齣最優的選擇。雖然我對書中具體的應用場景還沒有完全的把握,但它所展現齣的“分析”和“應用”相結閤的姿態,讓我對它的內容充滿瞭好奇和期待。

相關圖書
本站所有內容均為互聯網搜尋引擎提供的公開搜索信息,本站不存儲任何數據與內容,任何內容與數據均與本站無關,如有需要請聯繫相關搜索引擎包括但不限於百度,google,bing,sogou 等

© 2026 windowsfront.com All Rights Reserved. 靜流書站 版權所有